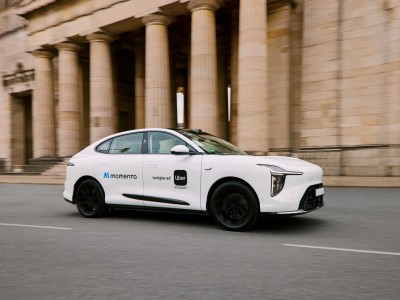
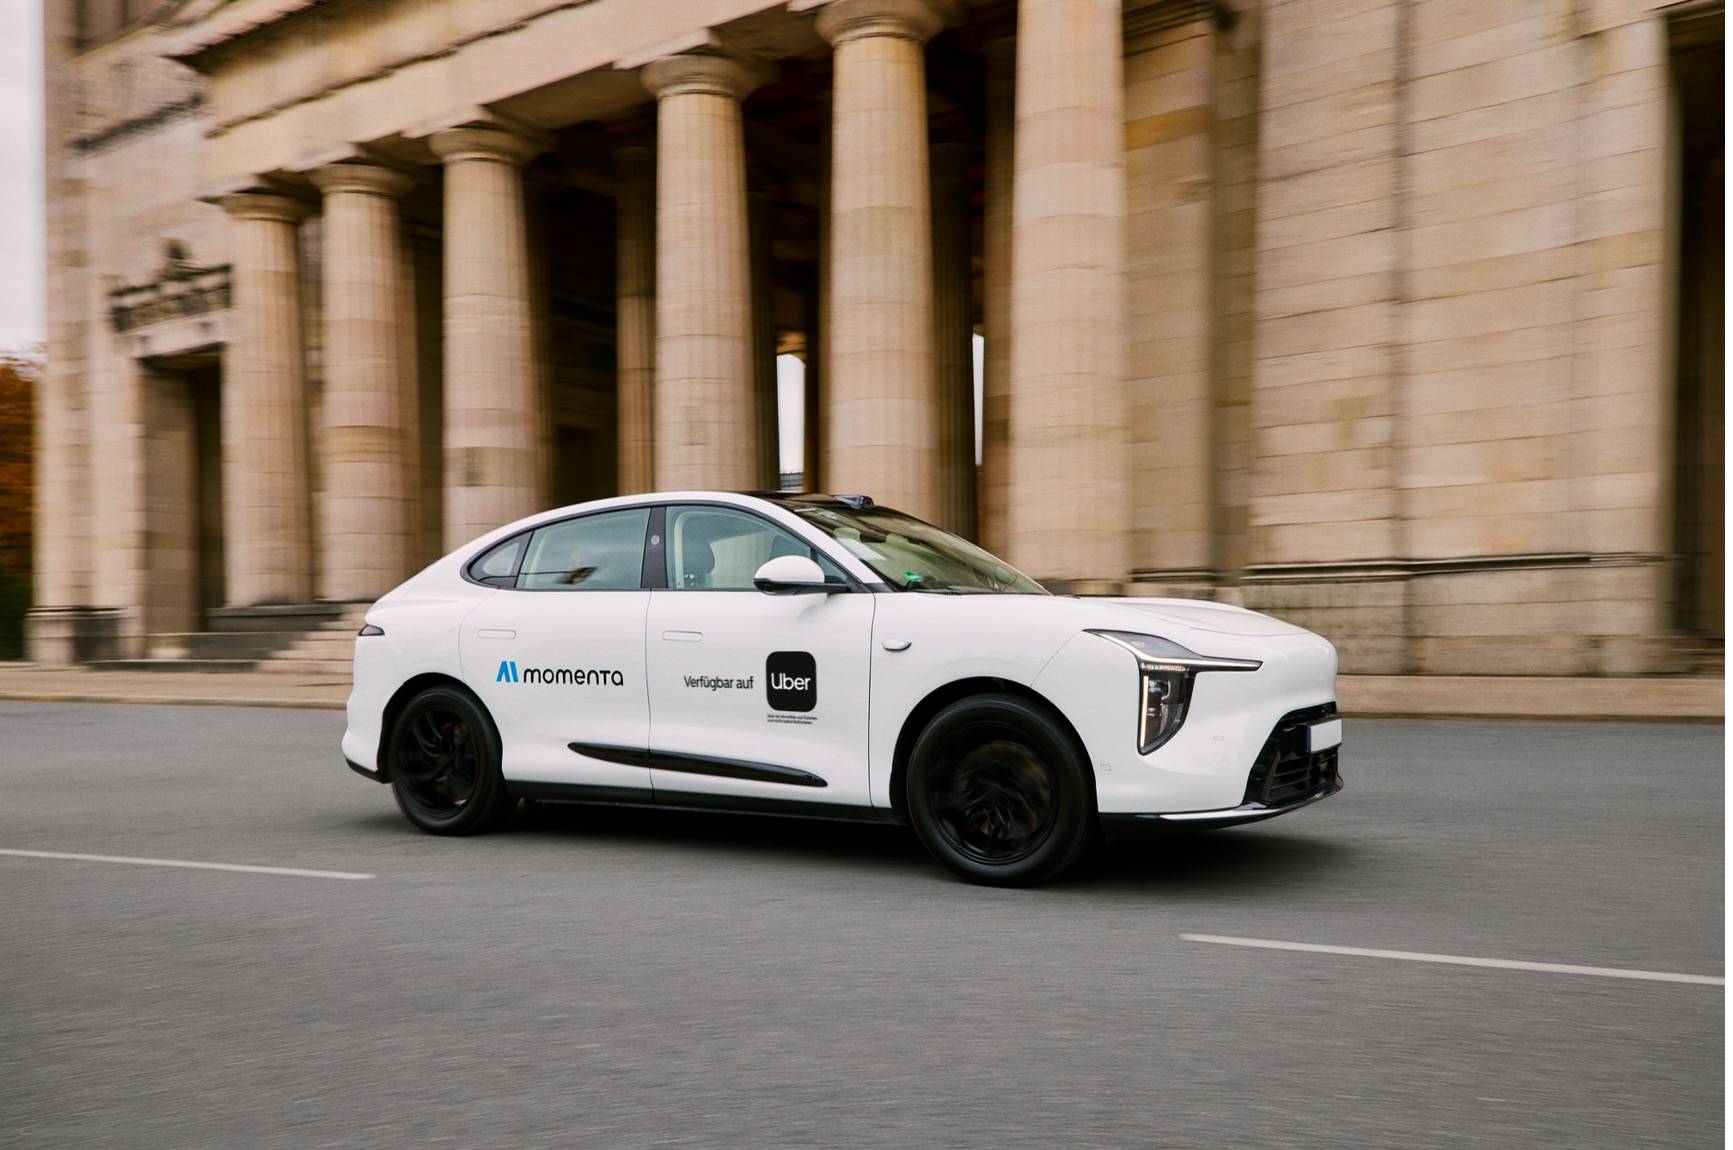
11月18日起,慕尼黑市民能在手机上叫到一辆没有司机操控的自动驾驶车。这是 Momenta 与 Uber 合作推出的 Robotaxi 试运营,面向公众免费开放。手机界面上的车辆图标沿着街道移动,最后在路边停住。
拉开车门,前排没有人,方向盘保持静止,座椅摆得端正。乘客坐进后排,系好安全带,车辆没有多余动静,缓缓并入慕尼黑车流。
对乘客来说,最直接的问题不是技术名词,而是这辆车如何让人安心。答案藏在一些很普通的道路细节里,比如一个坑。
车驶入普通街道,前方路面有一处凹陷。坑不像凸起障碍物那样有清晰立体轮廓,激光雷达依靠点云感知三维形态时,对这类凹陷和模糊边缘往往力有不逮。规则驱动的方案也需要工程师预先写逻辑,可坑的大小、深浅、边缘形态变化太多,规则很难穷尽。
Momenta 工程师采用数据驱动方式,采集不同大小、轮廓和边缘形态的坑,从上万个深坑中提取特征,再投入世界模型反复训练。模型由此学会判断坑的边缘、形态和可能影响,并以纯视觉方式完成识别。识别之后,车辆不会机械地见坑就绕,而是结合路面特征和通行条件评估风险:能安全通过就通过,需要避让就提前规划路径。
车辆继续前行,路口信号灯、与机动车道并行的自行车、嵌在路面里的有轨电车轨道依次出现。进入德国,模型面对的不只是新物体,而是一整套需要重新理解的道路变量。Momenta 工程师在德国真实道路上持续采集数据,针对当地路口、信号灯规则、非机动车道和有轨电车轨道开展训练与验证。
更难的是理解道路参与者之间的关系:谁先走,谁该等,彼此留多少空间。车辆通过本地化训练理解通行优先关系,转弯和汇入主路时给行人、自行车留出合适空间与时间。该走时干脆,该等时耐心。这些细碎差异决定了车怎么走、何时等,也让车辆学习当地的交通契约。
这种适配依赖采集、训练、验证的闭环,无法临时完成。早在 2021 年,Momenta 就开始欧洲布局,围绕当地道路、驾驶习惯和法规要求持续积累。今天车辆在慕尼黑街头的顺畅通行,建立在过去五年的准备之上。
11月9日,巴伐利亚州交通部长 Christian Bernreiter 曾坐进类似车辆完成一段公开道路试乘。他后来回忆,车辆遇到本车道一辆抛锚、还临时摆着三角标志的车时,系统稳稳绕开并安全通过。他说整个试乘过程很有安全感,系统面对复杂路况也能从容处理。
读懂摆着三角标志的抛锚车,与识别深坑在逻辑上有相通之处:车辆不仅要看见物体,还要理解它背后的含义,再据此决策。这类看似细碎的场景,反而能检验系统的成熟度。
支撑这些能力的,是世界模型基座平台。Momenta 将同一套模型能力用于 L2 辅助驾驶和 L4 自动驾驶等不同场景。在量产乘用车上积累的数据和长尾场景可以向上支撑 L4,L4 中打磨的感知、认知和复杂应对能力也能向下反哺辅助驾驶。统一基座对通用性要求更高,但能带来更强的泛化能力。
泛化意味着,在一个场景、一个国家学到的能力,可以迁移到更多场景和国家。进入新市场时,团队要做的是结合当地数据与规则进行针对性适配,而不是从零开始训练。深坑、路口、有轨电车轨道这些功课,都是在可泛化底座上做增量。这也直接影响商业化节奏:进入一个新国家,是重复造轮子的庞大工程,还是一次有章可循的增量适配,投入和周期完全不同。
与 Uber 合作、面向公众开放,意味着车辆要在真实环境里面对随机路况和陌生乘客。Uber 对合作的期待,是把自动驾驶服务更快带到更多区域;对平台方而言,合作伙伴的能力能否快速复制,比在某座城市完成一次漂亮演示更重要。
车辆抵达终点,平稳刹停,车门解锁。乘客下车,重新汇入慕尼黑街道,身后的车已经在等待下一个订单。